FORJ 1억회 회전 내구시험 지그 — LS L7S 서보 통신 제어 전 과정
한 줄 요약
광섬유 로터리 조인트(FORJ)를 1억 회 돌려보는 내구시험 지그입니다. 기구 설계·가공부터 서보 제어, 안드로이드 HMI, 전장반까지 전부 제작해 5세트 납품했습니다.
무엇을 시험하는 장비인가
FORJ는 회전하면서도 광신호를 끊김 없이 전달하는 부품입니다. 회전체에 광섬유를 연결해야 하는 레이더, 감시 카메라, 산업 로봇에 들어갑니다.
회전하는 부품이니 수명이 문제가 됩니다. 몇 번을 돌려야 성능이 떨어지는지를 확인해야 하는데, 그 기준이 1억 회입니다. 300rpm으로 돌려도 1억 회를 채우려면 5,500시간이 넘습니다. 사람이 지키고 있을 수 없으니 장비가 알아서 돌고, 알아서 기록하고, 이상하면 알아서 멈춰야 합니다.
| 요구 조건 | 내용 |
|---|---|
| 회전속도 | 300 ~ 1,000 rpm 가변 |
| 내구 목표 | 1억 회 이상 |
| 시험 대상 | FORJ 3종 — 교체형 어댑터 방식 |
| 전력·신호 전달 | 중공 슬립링 경유, 슬립링 미장착 시에도 회전 가능 |
| 감시 항목 | 온도, 진동, 구동 전류, 기울기 |
회전부 구조
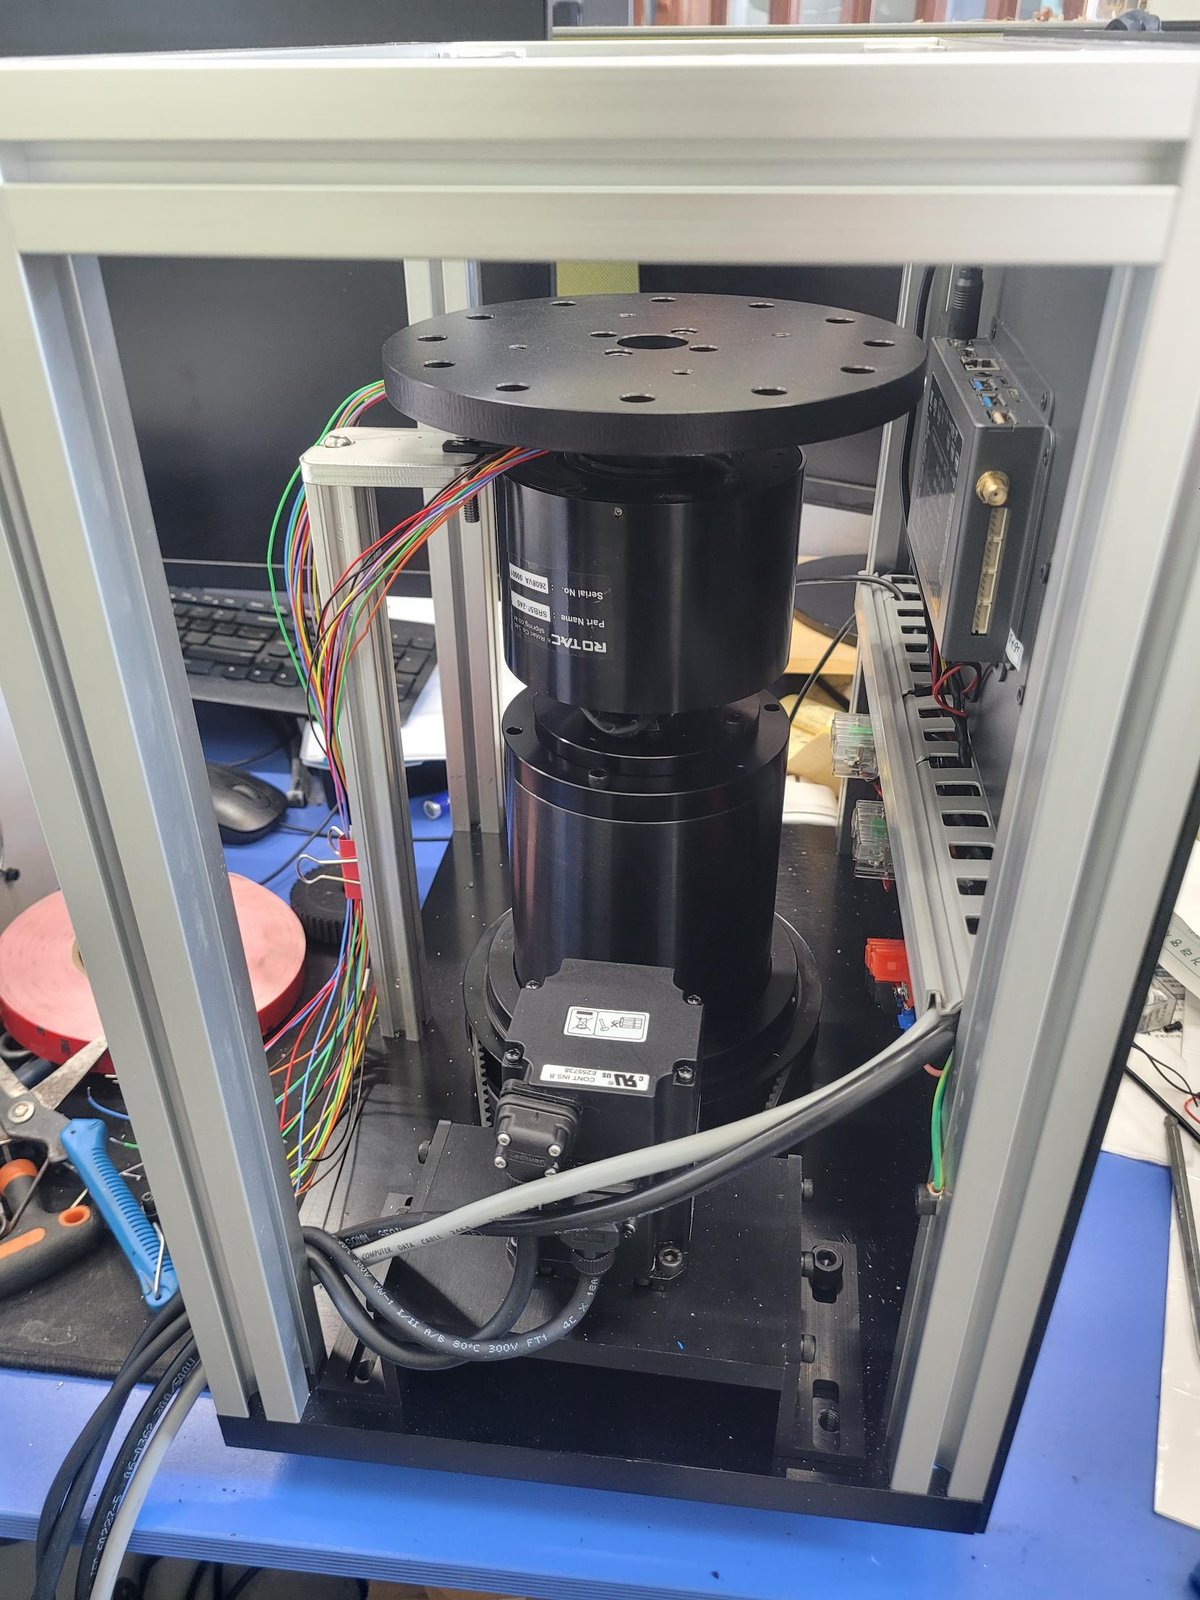
중앙을 비운 중공 구조입니다. FORJ의 광섬유가 축 중심을 그대로 통과해야 하기 때문입니다.
위에서부터 회전판, 중공 슬립링(ROTAC SRB50-24S, 보어 Ø50), 베어링 2열, 그리고 아래쪽에 벨트로 연결된 서보모터가 들어갑니다. 베어링을 두 개로 벌려 배치해 긴 시간 고속 회전에서도 축이 흔들리지 않게 했습니다.
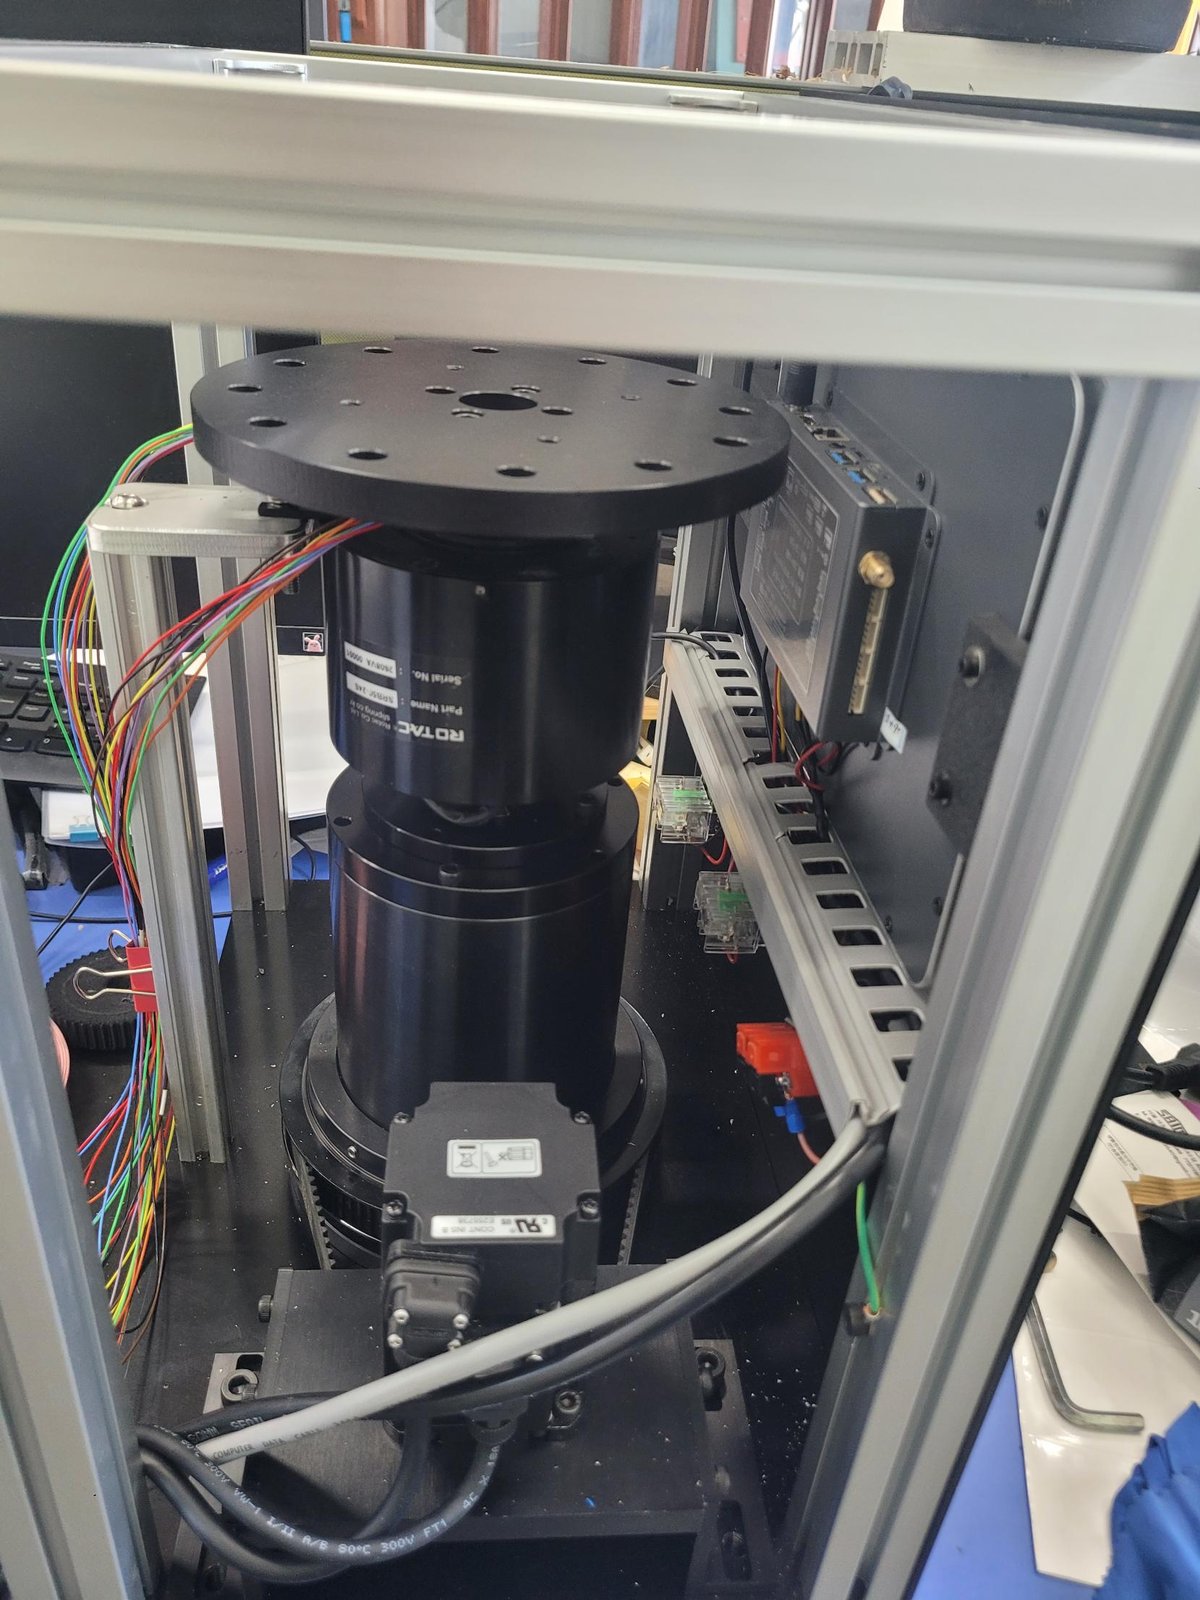
슬립링은 탈착식 어댑터로 올렸습니다. 고속 내구 모드에서는 슬립링을 빼고 돌릴 수 있어야 한다는 요구가 있었습니다.
제어 구성 — PLC 없이 패널PC로
| 구분 | 구성 |
|---|---|
| 서보 드라이브 | LS메카피온 L7SA002B |
| 서보모터 | APMC-FBL02AMK (정격 3,000rpm, 최대 5,000rpm, 정격전류 1.45A) |
| HMI | RK3568 10.1인치 안드로이드 패널PC, 자체 Kotlin 앱 |
| 통신 | 패널PC RS232 ↔ RS422 변환 ↔ L7S Modbus RTU |
| 접점 | 서보ON·속도선택·비상정지는 하드와이어 유지 |
PLC를 넣지 않았습니다. 회전 한 축만 제어하면 되는데 PLC를 넣으면 비용과 배선이 늘어납니다. 안드로이드 패널PC가 Modbus로 직접 속도를 쓰고, 상태를 읽고, 데이터를 로깅합니다.
다만 비상정지만큼은 소프트웨어에 맡기지 않았습니다. 하드와이어로 드라이브 입력에 직결했습니다. 통신이 끊겨도 멈춰야 하기 때문입니다.
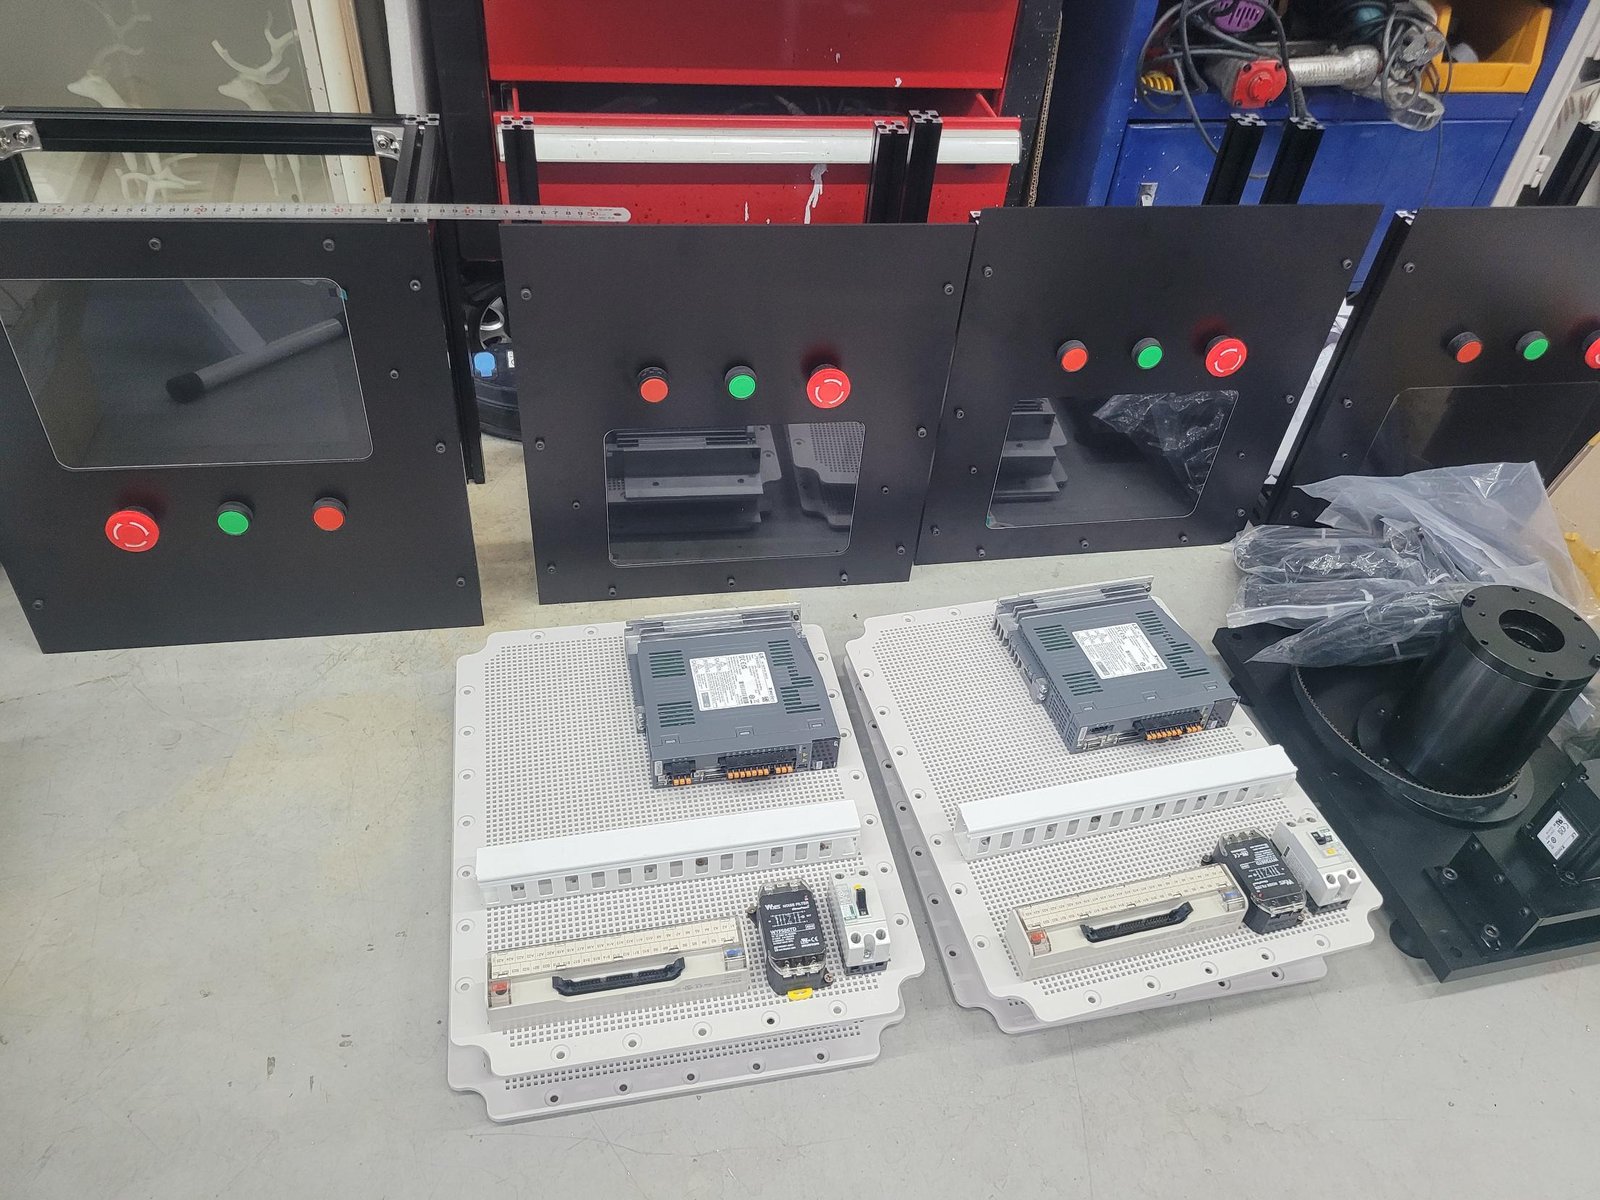
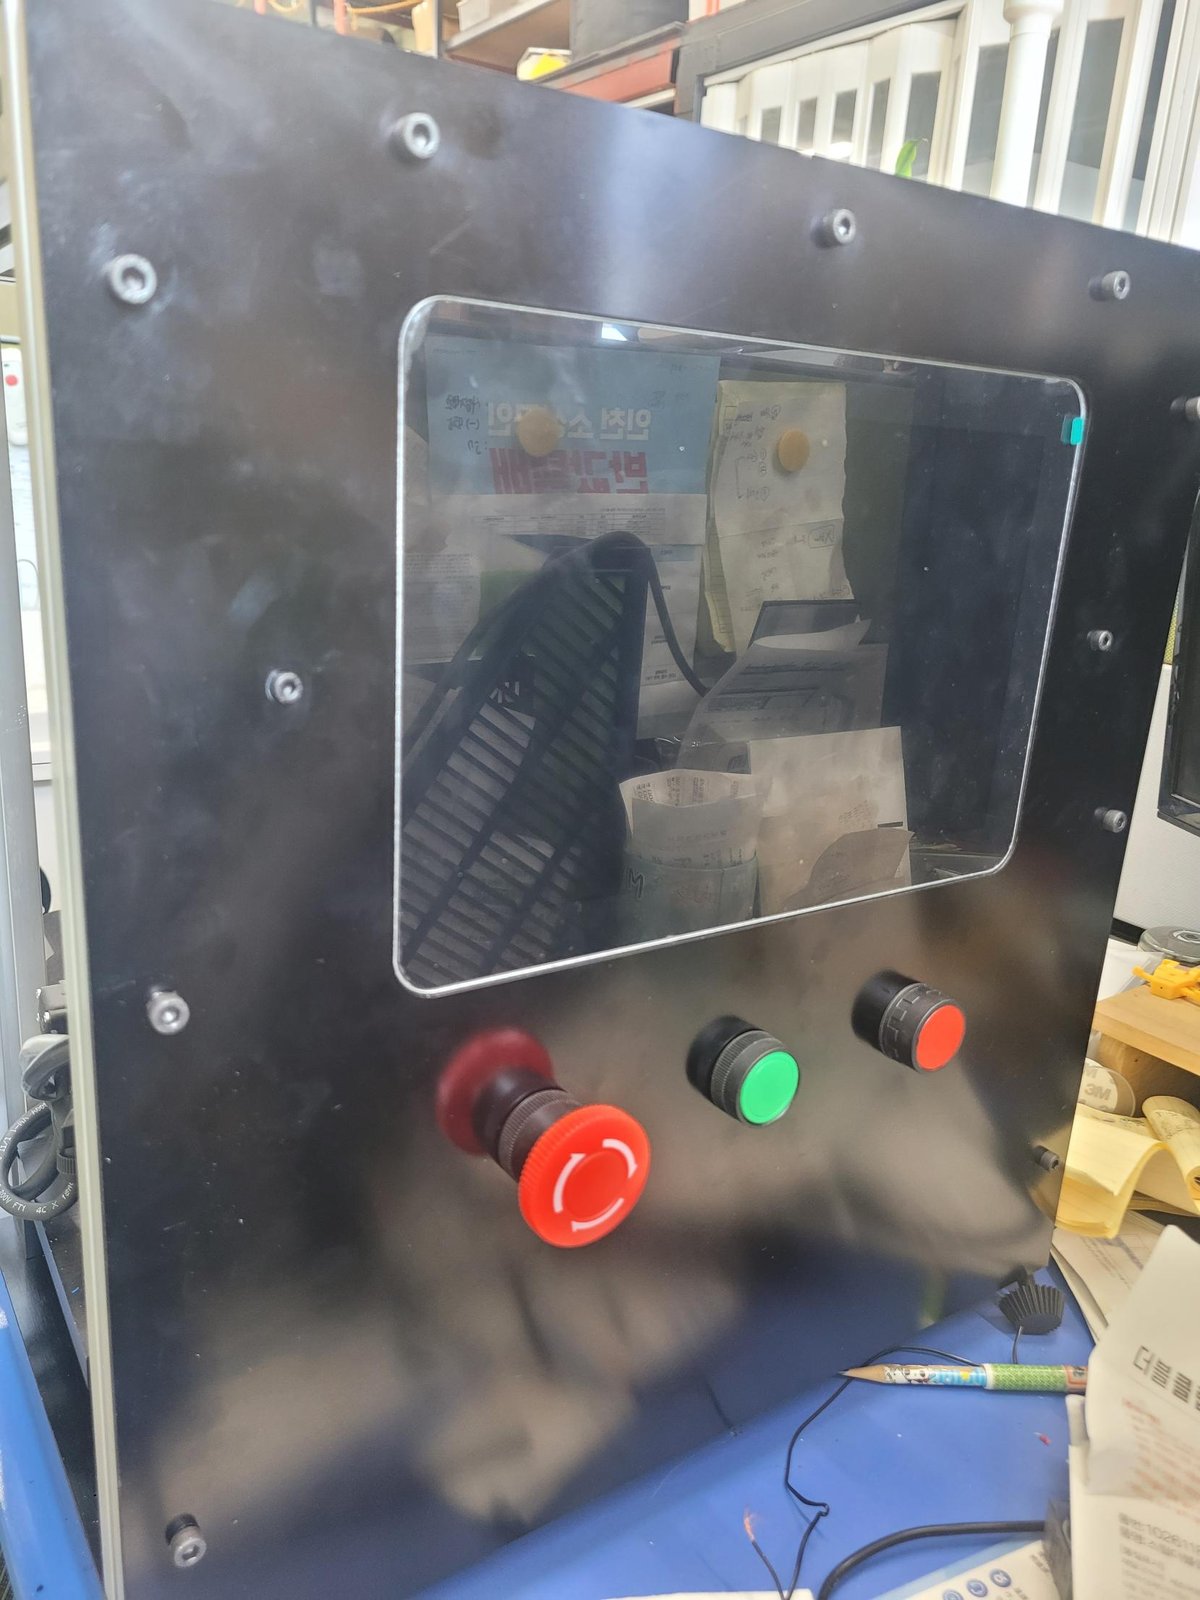
전장반은 지그 1대당 1면씩 5면을 자체 제작했습니다. 24V SMPS, L7S 드라이브, RS232↔422 변환기, XTB-50H 단자대, 노이즈필터, 누전차단기, 팬 구성입니다.
HMI 화면
누적 회전수가 메인입니다. 1억 회 중 몇 회를 돌았는지가 이 장비의 전부이기 때문입니다.
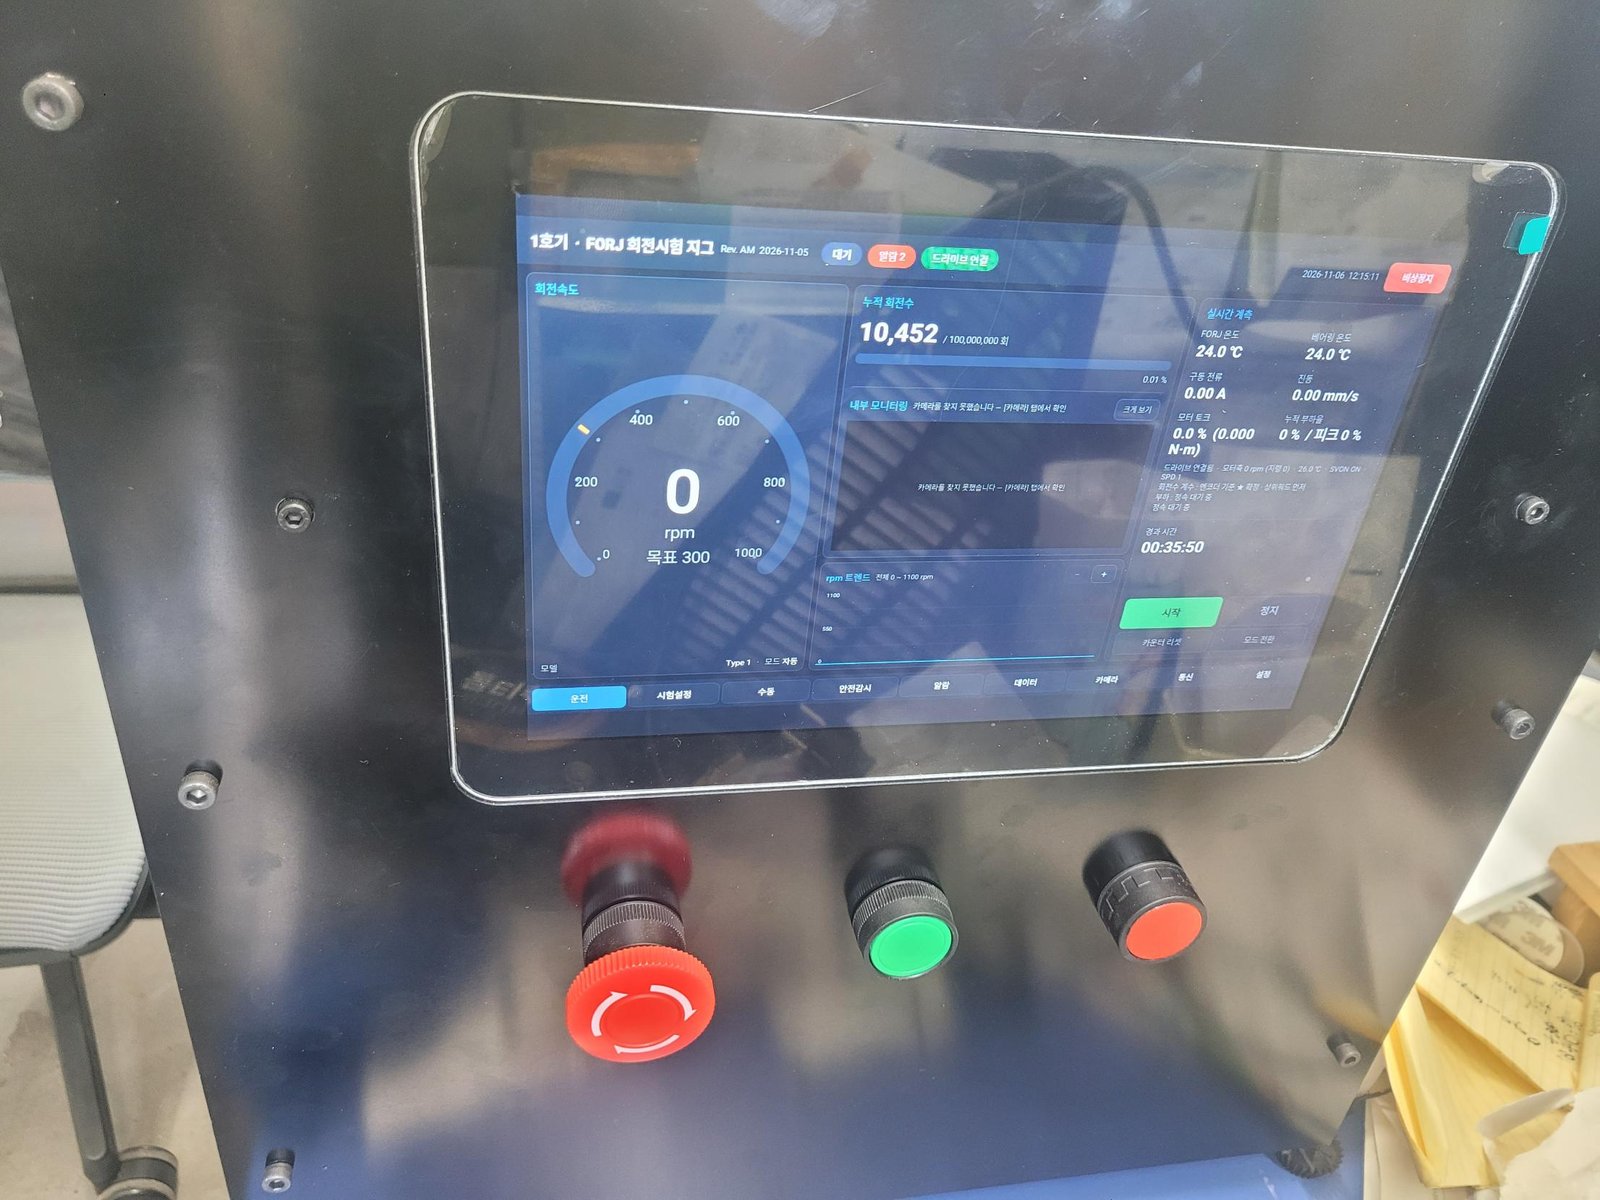
회전수는 서보 엔코더로 셉니다. 별도 회전 펄스 센서를 달지 않았습니다. 엔코더 멀티턴 값을 읽으면 그게 곧 누적 회전수라, 센서 하나와 배선 한 벌이 줄어듭니다.
화면 오른쪽에 FORJ 온도, 베어링 온도, 구동 전류, 진동, 모터 토크, 누적 부하율이 실시간으로 올라갑니다. 탭은 운전·시험설정·수동·안전감시·알람·데이터·카메라·통신·설정 아홉 개입니다.
LS L7S 서보를 Modbus로 제어할 때 막히는 지점들
L7S의 통신 제어는 자료가 많지 않습니다. 실기로 확인한 값만 적습니다.
L7S 파라미터의 Modbus 주소를 구하는 법
규칙 — 그룹 시작주소 + 인덱스 × 2 입니다.
| 그룹 | 시작주소 |
|---|---|
| P0 | 70 |
| P1 | 140 |
| P2 | 220 |
| P3 | 280 |
| P4 | 330 |
따라서 P3-00(속도지령) = 280, P3-08(가속) = 296, P3-09(감속) = 298, P2-08 = 236, P2-09 = 238입니다.
예외가 하나 있습니다. P0 그룹은 P0-14가 INT32라 그 뒤부터 주소가 2씩 밀립니다. P0-15 = 102, P0-17 = 106, P0-18 = 108입니다. 계산식만 믿고 쓰면 엉뚱한 파라미터를 건드립니다.
상태 레지스터는 별도입니다. St-01 현재속도 = 2, St-02 지령속도 = 4, St-07 현재토크 = 22, St-12 DC링크 = 32, St-14 입력접점 = 36, St-19 온도 = 50, St-20 정격rpm = 52, St-22 정격전류 = 56. 단위는 토크·부하율이 0.1%, DC링크가 0.1V, 정격전류가 0.01A입니다.
FC03 블록 읽기가 엉뚱한 값을 돌려줄 때
증상 — 여러 파라미터를 한 번에 읽으면 값이 맞지 않음.
원인 — L7S는 FC03 블록 읽기에서 주소를 2씩 건너뛴 파라미터를 돌려줍니다. 연속된 레지스터를 요청해도 그 사이 값이 아니라 다음 파라미터가 옵니다.
해결 — 스캔과 검증은 1개씩 단일 읽기로 하십시오. 블록 읽기는 주소 체계를 확실히 파악한 뒤에만 쓰시는 게 안전합니다.
전원을 다시 넣을 때마다 AL-64가 뜰 때
증상 — 운전은 정상인데 전원을 재투입하면 AL-64(Parameter Range)가 발생.
원인 — 앱이 정지할 때 P3-00에 0을 씁니다. 통신으로 쓴 값이 EEPROM에 저장되면서 P3-00=0 상태로 부팅하는데, 설정 범위(−6000~6000, 기본값 10)와 충돌합니다.
해결 — P0-17의 DIGIT5(통신 EEPROM 저장)를 1(미사용)로 두면 해결됩니다. 통신으로 쓴 값이 EEPROM에 남지 않습니다. 매뉴얼에서도 권장하는 설정입니다.
서보ON은 들어오는데 모터가 안 돌 때
원인이 두 가지입니다. 둘 다 겪었습니다.
하나, EMG 접점입니다. CN1-18(EMG)이 B접점인데 배선하지 않으면 항상 비상정지 상태입니다. P2-09 입력논리에서 Pin 7·8·9(CCW·CW·EMG)만 B접점으로 되어 있습니다. 책상 시운전이라면 P2-09를 11111로 바꿔 확인하고, 실물 투입 전에 10001로 원복한 뒤 실제 접점을 결선하십시오.
둘, 속도선택 접점입니다. SPD1~3이 전부 열리면 속도지령원이 아날로그 입력으로 넘어갑니다. 아날로그에 떠 있는 오프셋만큼 저속으로 혼자 돕니다. SPD1(CN1-23)은 반드시 닫아 두십시오.
접점 입력은 싱크 방식입니다. 해당 핀을 GND24(CN1-24/25)에 떨어뜨려 동작시킵니다. XTB-50H 단자대 규칙은 A1A25 = CN1 125번, Bn = CN1 (25+n)번입니다.
알람 번호를 통신으로 읽으려 할 때
읽을 수 없습니다. L7S에는 알람 번호 레지스터가 없습니다. Cn 그룹(Cn-02 알람리셋)도 통신주소가 없습니다.
통신으로 알 수 있는 것은 St-00(주소 0)의 BIT0 — 알람 발생 여부뿐입니다. 같은 레지스터에 BIT1 서보ON, BIT2 경고, BIT3·4 CCW·CW 리밋, BIT5 영속도, BIT6 InSpeed, BIT7 InPosition, BIT8 주전원준비가 들어 있습니다.
알람 리셋도 통신으로는 안 됩니다. ALMRST 접점(CN1-17)을 써야 합니다. 무인 운전 장비라면 이 접점을 반드시 제어 가능하게 빼두십시오.
감속비를 정할 때 정격 회전수를 넘기지 않으려면
벨트 구동이라 풀리 잇수가 모터 회전수를 결정합니다.
구동 풀리를 24T로 잡으면 목표 회전수에서 모터축 지령이 3,968rpm이 됩니다. APMC-FBL02AMK의 정격은 3,000rpm입니다. 최대 5,000rpm 안에는 들어가지만, 1,680시간 연속 운전에서 정격을 넘기면 토크가 떨어지고 발열이 누적됩니다.
32T 이상으로 올리면 모터축이 2,976rpm이 되어 정격 안쪽으로 들어옵니다. 짧게 돌리는 장비라면 넘겨도 되지만, 내구시험 장비는 정격 안에서 설계해야 합니다.
안드로이드 패널PC(RK3568) 쪽에서 막히는 지점
GPIO 번호는 보드마다 다릅니다. 10핀 커넥터에서 1번이 VCC3V3, 10번이 GND, 2~9번이 GPIO입니다. 그런데 커넥터 2번과 3번(gpio94, gpio92)만 보드 리비전 간에 같고 4번부터는 전혀 다릅니다. 매뉴얼의 핀 번호가 아니라 실기에서 확인해야 합니다.
이 장비는 IO2 시작 = gpio92, IO3 정지 = gpio94를 썼고 둘 다 활성 Low입니다. sysfs는 /sys/class/gpio이고 value·direction 권한이 666이라 앱에서 바로 접근됩니다.
RS232 포트 매핑도 순서대로가 아닙니다. 4포트가 /dev/ttyS7, ttyS6, ttyS4, ttyS3이고, RS485/CAN이 ttyS9, TTL이 ttyS0·ttyS1입니다.
포유테크는 어떤 회사인가
포유테크는 인천 계양구 계양지식산업센터에 있는 스마트 제조 기업입니다. 산업 설비의 기구 설계, 가공, 제어 설계, HMI 개발, 전장반 제작을 한 곳에서 처리합니다.
- 특허 9건 보유
- 나라장터·S2B(학교장터) 등록 — 학교·관공서·공공기관 거래 가능
- 자체 제품: 레이저 마킹 장비(포유마킹), 브라우저 기반 CAM(포유캠), 3D 프린팅 서비스(3D4U)
- 사내 3축 CNC, 3D 프린팅, 레이저 가공 설비 보유
3인 규모로 운영하기 때문에 대표가 직접 설계하고 직접 연락받습니다. 영업 담당을 거치지 않습니다.
이런 일을 맡기실 수 있습니다
| 범위 | 내용 |
|---|---|
| 시험 지그·전용기 | 기구 설계부터 제어·HMI·전장까지 턴키 |
| 제어부만 | 기구는 있고 서보·PLC·HMI가 필요한 경우 |
| HMI 개발 | 안드로이드 앱, Weintek 작화 양쪽 다 |
| 전장반 | 배치 설계, 판넬 가공, 배선 |
| 서보 통신 연동 | 기존 장비에 Modbus·RS485 제어 추가 |
사양서가 없어도 괜찮습니다. 무엇을 어떤 조건으로 시험하고 싶은지만 말씀해 주시면 범위를 나눠 견적을 드립니다.
문의
- 이메일 — 3d4utech@naver.com
- 전화 — 070-7510-4839
- 주소 — 인천 계양구 계양지식산업센터 313호